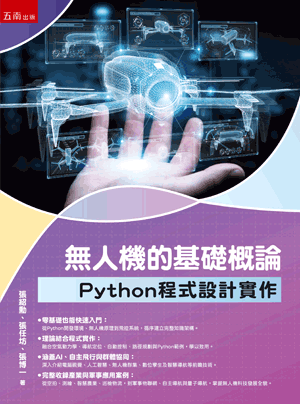
無人機的基礎概論:Python程式設計實作
作  者╱
張紹勳、張任坊、張博一
出版社別╱
五南
出版日期╱
2026/09/24   (1版 1刷)
  
即日起五南舊官網僅提供書籍查詢,如欲購書,請至五南新官網 https://www.wunan.com.tw/
I  S  B  N ╱
978-626-442-782-1
書  號╱
1H4J
頁  數╱
640
開  數╱
16K
定  價╱
790
教學資源╱
投影片((外加))


☉零基礎也能快速入門:從Python開發環境、無人機原理到飛控系統,循序建立完整知識架構。
☉理論結合程式實作:融合空氣動力學、導航定位、自動控制、路徑規劃與Python範例,學以致用。
☉涵蓋AI、自主飛行與群體協同:深入介紹電腦視覺、人工智慧、無人機群集、數位孿生及智慧導航等前瞻技術。
☉完整收錄產業與軍事應用案例:從空拍、測繪、智慧農業、巡檢物流,到軍事物聯網、自主導航與量子導航,掌握無人機科技發展全貌。

無人機已從飛行載具進化為整合航太、電子、通訊、人工智慧與物聯網的智慧平台,成為未來科技的重要核心。
本書以Python程式設計為主軸,從無人機基礎知識、飛行原理、飛控系統、導航定位,到自主飛行、AI應用與群體協同,建立完整且循序漸進的學習架構。內容結合理論解析與大量程式實作範例,並涵蓋空拍測繪、智慧農業、物流配送、軍事物聯網、數位孿生及量子導航等最新應用,讓讀者不僅理解原理,更能實際撰寫程式控制無人機,培養跨領域整合與實務開發能力,可作為大專院校教學、自學進修及科技研發的參考教材。

張紹勳
學歷:國立政治大學資訊管理博士
現職:國立彰化師範大學電機與機械科技學系專任教授
經歷:致理技術專任副教授
Email:chess1mail@gmail.com

張任坊
學歷:國立海洋大學商船系
現職:永樂福有限公司負責人

張博一
學歷:國立中央大學通訊工程所
現職:微星科技股份有限公司工程師

第一部分 無人機基礎知識
0-1 安裝Python直譯器
0-2 使用開發環境(如IDLE、VS Code、Jupyter Notebook等)
Chapter01 無人機概述與歷史
1-1 定義與術語:無人機(UAV)、無人航空系統(UAS)、遙控駕駛航空系統(RPAS)
1-2 無人機的歷史與發展
1-3 無人機的分類(按尺寸、航程、用途、組態等)
1-4 無人機的主要應用領域
1-5 無人機的程式設計範例
Chapter02 無人機系統結構與組成
2-1 飛行器平台(機身、機翼/旋翼、起落架)
2-2 動力系統(電機、螺旋槳、電池/燃料)
2-3 飛控系統與感測器(飛控板、GPS、IMU、氣壓計等)
2-4 通訊與資料鏈系統(遙控器、圖傳、地面站)
2-5 酬載(相機、感測器、其他設備)

第二部分 航空理論與飛行原理
Chapter03 空氣動力學基礎
3-1 升力、阻力、推力、重力,簡化概念的Python程式設計
3-2 翼型與氣流原理與範例
3-3 多旋翼(如四軸飛行器)和固定翼的飛行原理差異
Chapter04 飛行性能與穩定性
4-1 飛行性能參數(續航時間、航程、最大速度、爬升率)
4-2 飛行穩定性與控制(縱向、橫向、方向)

第三部分 設計、控制與導航
Chapter05 無人機設計與製造
5-1 設計流程與考量因素(任務需求、重量、材料選擇)
5-2 多旋翼、固定翼與垂直起降固定翼的結構設計
Chapter06 飛控系統與自動駕駛儀
6-1 控制迴路與PID控制原理
6-2 飛控軟體與韌體介紹(如ArduPilot、PX4)
6-3 自動化與自主飛行原理
Chapter07 導航、定位與路徑規劃
7-1 GPS/GNSS定位原理與誤差
7-2 慣性導航系統(INS)與感測器融合
7-3 航點設置與任務規劃
7-4 感測與避障技術

第四部分 操作實務與安全
Chapter08 飛行前準備與檢查
8-1 場地勘查與風險評估
8-2 天氣因素考量(風速、降雨、溫度)
8-3 飛行器與電池檢查清單
Chapter09 遙控操作與基本飛行技能
9-1 遙控器模式與操作介面
9-2 起飛、懸停、航線飛行、降落
9-3 緊急情況處理(失聯返航、電池低電量應對)

第五部分 無人機應用與發展趨勢
Chapter10 專業應用案例
10-1 空拍與影視製作
10-2 測繪與三維建模(攝影測量)
10-3 農業應用(精準農業)
10-4 巡檢與監測(基礎設施、電力、管線)
10-5 物流與配送
Chapter11 新興技術與軍事戰爭
11-1 無人機群集(Swarm)技術
11-2 人工智慧與機器學習在無人機的應用
11-3 反制無人機系統
11-4 城市空中交通(UAM)與空中計程車
Chapter12 軍事物聯網、軍用無人機的應用
12-1 MQTT協定,模擬多個軍事感測器與智慧城市指揮中心的資料傳輸
12-2 軍事IoT數據儲存到資料庫(如SQLite),再進行戰術分析與Python範例
12-3 軍事數據儲存至SQLite及熱點圖視覺化與Python範例
12-4 智慧城市軍事防衛系統加入「自動警報」功能
12-5 結合「AI機器學習」來預測警報熱點的未來走向,而不僅僅是處理當前的警報
12-6 軍事動態態勢感知預測
12-7 軍事動態態勢感知預測系統與「無人機自動導航」連動
12-8 軍事動態態勢預測與「無人機自動導航」連動,再放入數位孿生系統
12-9 無人機群體的軍事協同與Python範例
12-10 粒子群演算法PSO,如何最佳化無人機的搜索路徑與Python範例
12-11 受限空間下的路徑規劃:群體找目標,避開敵方的防空威脅區
12-12 2D機間防撞,無人機群繞過障礙物時,也保持完美的戰鬥間距
12-13 3D座標系統的機間防撞與Python範例
Chapter13 無人機的進階主題
13-1 避碰與路徑規劃的原理與Python範例
13-2 多代理人協作無人機的原理與Python範例
Chapter14 AI在無人機的應用領域
14-1 無人機抗干擾與自主跳頻的作用原理與Python範例
14-2 波束成形天線陣列的訊號處理的原理與Python範例
14-3 (無人機)精準懸停與降落的原理與Python範例
Chapter15 量子導航
15-1 量子導航,概念性Python程式設計

Case Cl
osed! H
ow to g
et your
resear
ch publ
ished
量化研究與統計
分析:SPSS
與R資料分析範
例解析
固定收益證券與
利率衍生性商品
:使用Pyth
on語言(附光
碟)
機器人學的基礎
概論:Pyth
on程式設計實
作
文獻計量學實作
指南:從知識圖
譜到研究洞見的
方法、工具與實
例
統計學導論:使
用JASP


投影片((外加))

若要索取未隨書附送(外加)且未於此提供下載的教學資源,請詳洽業務人員(02-27055066#824)(僅提供教師使用)


第一部分 無人機基礎知識
  無人機(Drone),也稱為遙控無人機(Remote-controlled Unmanned Aircraft)或無人航空載具(Unmanned Aerial Vehicle, UAV),是一種沒有機上駕駛員、可被遠程式控制或自主飛行的航空器。
  以下是關於無人機的基礎知識:
一、無人機的組成
(一) 機身(Airframe)
  無人機的主體,用於安裝所有設備。
(二) 動力系統(Power System)
  通常包括:
1. 馬達(Motors):驅動螺旋槳旋轉。
2. 螺旋槳(Propellers/Blades):透過高速旋轉產生升力(Lift)和推力(Thrust)。通常多旋翼無人機的螺旋槳會成對反向旋轉,以維持機體穩定。
3. 電池(Batteries):提供動力來源,通常使用高電壓鋰聚合物電池。
4. 電子調速器(Electronic Speed Controller, ESC):控制馬達的轉速。
(三) 飛控系統(Flight Control System)
  被稱為無人機的「大腦」,核心功能包括:
1. 飛控系統(Flight Controller):接收指令、感測器數據,並計算出控制馬達運轉的信號,以保持平衡和執行飛行動作。
2. 感測器(Sensors),例如:
(1) 慣性測量單元(IMU):通常包含三軸陀螺儀和三軸加速度計,用於測量物體在三維空間的姿態和速度、加速度。
(2) 全球定位系統(GPS):提供精確的定位和導航資訊。
(3) 氣壓計/超音波感測器:用於測量高度。
(4) 視覺系統/鏡頭(Cameras):用於導航、避障和拍攝。
(四) 資料鏈路(Data Link)
  提供無人機與地面控制設備之間的雙向通訊。
1. 控制鏈路(Uplink):負責將遙控器/地面站的指令傳輸至無人機。
2. 下行控制鏈路(Downlink):傳輸遙測數據、影像等資訊至地面站。
(五) 酬載(Payload)
  指無人機攜帶的任務設備,例如:相機、熱像儀、感測器、噴灑設備等。
二、飛行原理(以常見的多旋翼無人機為例)
(一) 升力(Lift)和推力(Thrust)
  螺旋槳高速旋轉時,會向下推動空氣,產生向上的升力,使無人機起飛。
(二) 控制方向
  透過改變不同螺旋槳的轉速,來實現姿態和方向的控制。
1. 上升/下降節流閥(Throttle):同步增加或減少所有螺旋槳的轉速。
2. 俯仰(Pitch):改變機身前後螺旋槳的轉速,使機頭向下或向上傾斜,控制前進或後退。
3. 橫滾(Roll):改變機身左右螺旋槳的轉速,使機身向左或向右傾斜,控制左右移動。
4. 偏航(Yaw):改變對角線上螺旋槳的反向旋轉力矩,使機身在水平面上旋轉。
5. 穩定性(Stability):飛控系統透過感測器不斷監測無人機的姿態,並即時調整馬達轉速,以對抗氣流等外力干擾,保持飛行穩定。
三、無人機的類型
  無人機有多種分類方式,常見依據組態分類:
(一) 固定翼無人機(Fixed-Wing):類似傳統飛機,有翅膀。
1. 優點:航程長、速度快、效率高、抗風能力強。
2. 缺點:需要跑道或彈射器起降,無法定點懸停。
(二) 多旋翼無人機(Multi-Rotor):常見有四軸(Quadcopter)、六軸、八軸等。
1. 優點:可垂直起降(VTOL),能定點懸停,操作靈活。
2. 缺點:續航時間相對較短,速度較慢,抗風能力相對弱。
(三) 單旋翼無人機(Single-Rotor):類似遙控直升機。
1. 優點:結構複雜但效率高,可攜帶較重酬載,可垂直起降。
2. 缺點:操作難度高於多旋翼。
四、相關法規與安全
  由於各國家/地區法規不同,在操作無人機之前,請務必查詢當地法規,常見的規範包括:
(一) 註冊(Registration):通常一定重量以上的無人機需要進行註冊,並將註冊號碼標明於機身上。
(二) 操作證/執照(Pilot License):操作重量或用途達到一定標準的無人機,操作者可能需要考取相應的操作證。
(三) 飛行限制:
1. 空域限制:在機場、禁航區、限制區(通常為「紅區」)不得飛行,或需特別申請。
2. 高度限制:通常有最大飛行高度限制(例如:不超過120公尺)。
3. 目視飛行:通常要求在操作者目視範圍內飛行。
4. 人群聚集:通常禁止在人群聚集或戶外集會遊行區域上方飛行。
5. 夜間飛行:通常有嚴格的限制或需要申請。
  熟悉以上基礎知識與相關規定,是安全、合法操作無人機的第一步。
五、無人機的重要性
  無人機教科書在個人學習、產業發展,以及公共安全方面都具有極為重要的價值。其重要性主要體現在以下幾個方面:
(一) 建立堅實的理論與技術基礎
  教科書是系統性知識的載體,能夠為學習者提供最全面、最紮實的基礎知識,茲說明如下:
1. 系統性知識結構:教科書能有條理地介紹無人機的飛行原理(空氣動力學)、核心組件(飛控、動力、導航)、系統架構等,幫助學習者建立完整的知識體系,而非零碎的資訊。
2. 工程與科學原理:無人機涉及控制理論、電機電子、感測器技術等多個工程領域。教科書深入解釋背後的物理和數學原理,這對於想要從事無人機設計、研發或進階應用的人來說至關重要。
3. 技術標準化:教科書有助於統一術語和概念,確保不同學習者和從業人員對無人機技術有共同的理解和交流標準。
(二) 促進專業證照與合法操作
  在許多國家/地區,無人機操作已納入法規管理,教科書成為取得專業資格的關鍵工具,茲說明如下:
1. 法規與安全規範:教科書會詳盡涵蓋最新的民航法規、空域限制、操作規範、安全責任等內容。這對於確保操作員能夠合法、安全地飛行至關重要,能有效避免因違規而導致的罰款,甚至公共安全風險。
2. 考試準備:許多無人機證照考試的學科內容,都以專業教科書為藍本。教科書能針對性地提供考試重點、模擬試題和解析,是透過專業認證的必要準備。
3. 風險管理教育:教科書不僅教授如何飛行,更教授在不同環境(如GPS訊號不良、突發天氣)下的應急處理、風險評估和危機應變能力,培養專業操作員的安全意識。
(三) 推動產業應用與跨領域整合
  無人機已廣泛應用於各行各業,教科書是推動其深入應用的基礎,茲說明如下:
1. 應用案例與實務:專業教科書會收錄不同領域(如測繪、農業、巡檢、影視)的無人機應用技術、數據處理方法和作業流程,幫助學生和專業人士將技術轉化為實際生產力。
2. 創新與進階技術:教科書常涵蓋最新的技術趨勢,例如:人工智慧(AI)在影像辨識和自主飛行中的應用、無人機群(Swarm)技術、物聯網(IoT)整合等,為未來的技術創新和跨領域合作奠定知識基礎。
3. 教育普及化:對於推廣無人機科普教育(特別是STEAM教育)而言,標準化的教科書能夠有效啟發青少年對科學、技術和工程的興趣。
  總而言之,無人機教科書不僅是一本工具書,更是專業性、合法性、安全性和未來發展的基石。它將零散的操作技巧提升為可傳授、可驗證的專業知識,是培養下一代無人機人才和保障行業健康發展不可或缺的一環。